


Повідомляється, що одномоторний Cessna Caravan став першим літаком, який здійснив автономний міжконтинентальний переліт через Сполучені Штати. Контрольований Jobi Airlines, обладнаний літак почав тестування в Конкорді, штат Каліфорнія, 7 вересня і врешті-решт пролетів 3199 миль без допомоги пілота-людини. Проте літак літав не раз. Автономне програмування керувало кожним етапом багаторівневої подорожі, включаючи руління, зліт і посадку.
«Автономність відіграє важливу роль у майбутньому польотів», — заявив засновник і генеральний директор Jobi Джобі Бевірт у заяві 18 вересня. Бевірд додав, що незабаром ця технологія зможе «з’єднувати віддалені громади, доставляти важливі постачання, швидше реагувати на катастрофи, підтримувати військові операції та утримувати пілотів від небезпеки».
Зусилля не завжди плануються заздалегідь. Натомість автономному літальному апарату потрібно було вирішити багато звичайних проблем авіаперельотів у режимі реального часу. Це включає випробування через одну з найбільш завантажених територій країни над Фініксом, штат Арізона, а також зміну маршруту в обхід гроз і сильних погодних фронтів. Під час свого туру експериментальний літак також зупинявся в аеропорту Альянс у Форт-Ворті, Техас, і на авіабазі Шоу в Південній Кароліні.
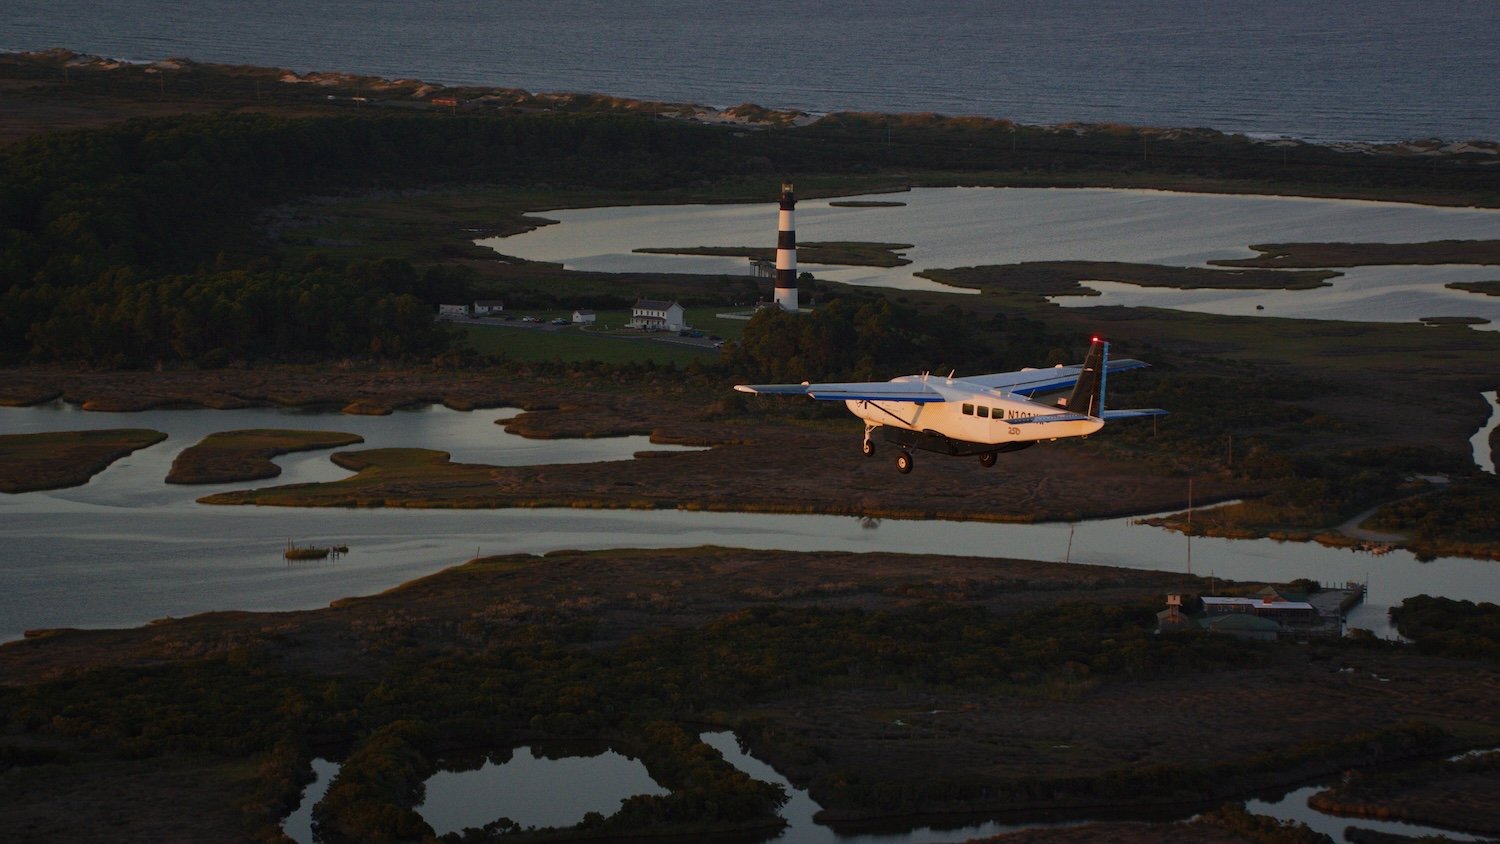
Cessna завершила подорож 14 вересня, але Joby влаштував їй ще одну символічну екскурсію. Невдовзі після свого трансконтинентального польоту літак пролетів повз Пам’ятник першому польоту в Кітті Хоук, штат Північна Кароліна, неподалік від місця історичного авіаційного подвигу Орвілла та Вілбура Райтів у 1903 році.
Далі – зворотний рейс до Каліфорнії. Повертаючись до Каліфорнії, літак робить додаткові зупинки в аеропортах Вашингтона, Кентуккі, Канзасу, Оклахоми, Юти та Орегону.
Кілька компаній і урядів у всьому світі також роками розробляють технології автономної авіації. У 2010 році компанія Piasecki Aircraft Corporation та Університет Карнегі-Меллона створили перший повністю автономний вертоліт. Сьогодні багато комерційних літаків також покладаються на ряд можливостей автопілота для виконання конкретних завдань, включаючи посадку та підтримку стабільності в польоті.
2026 Famous Future Home Science Awards


