


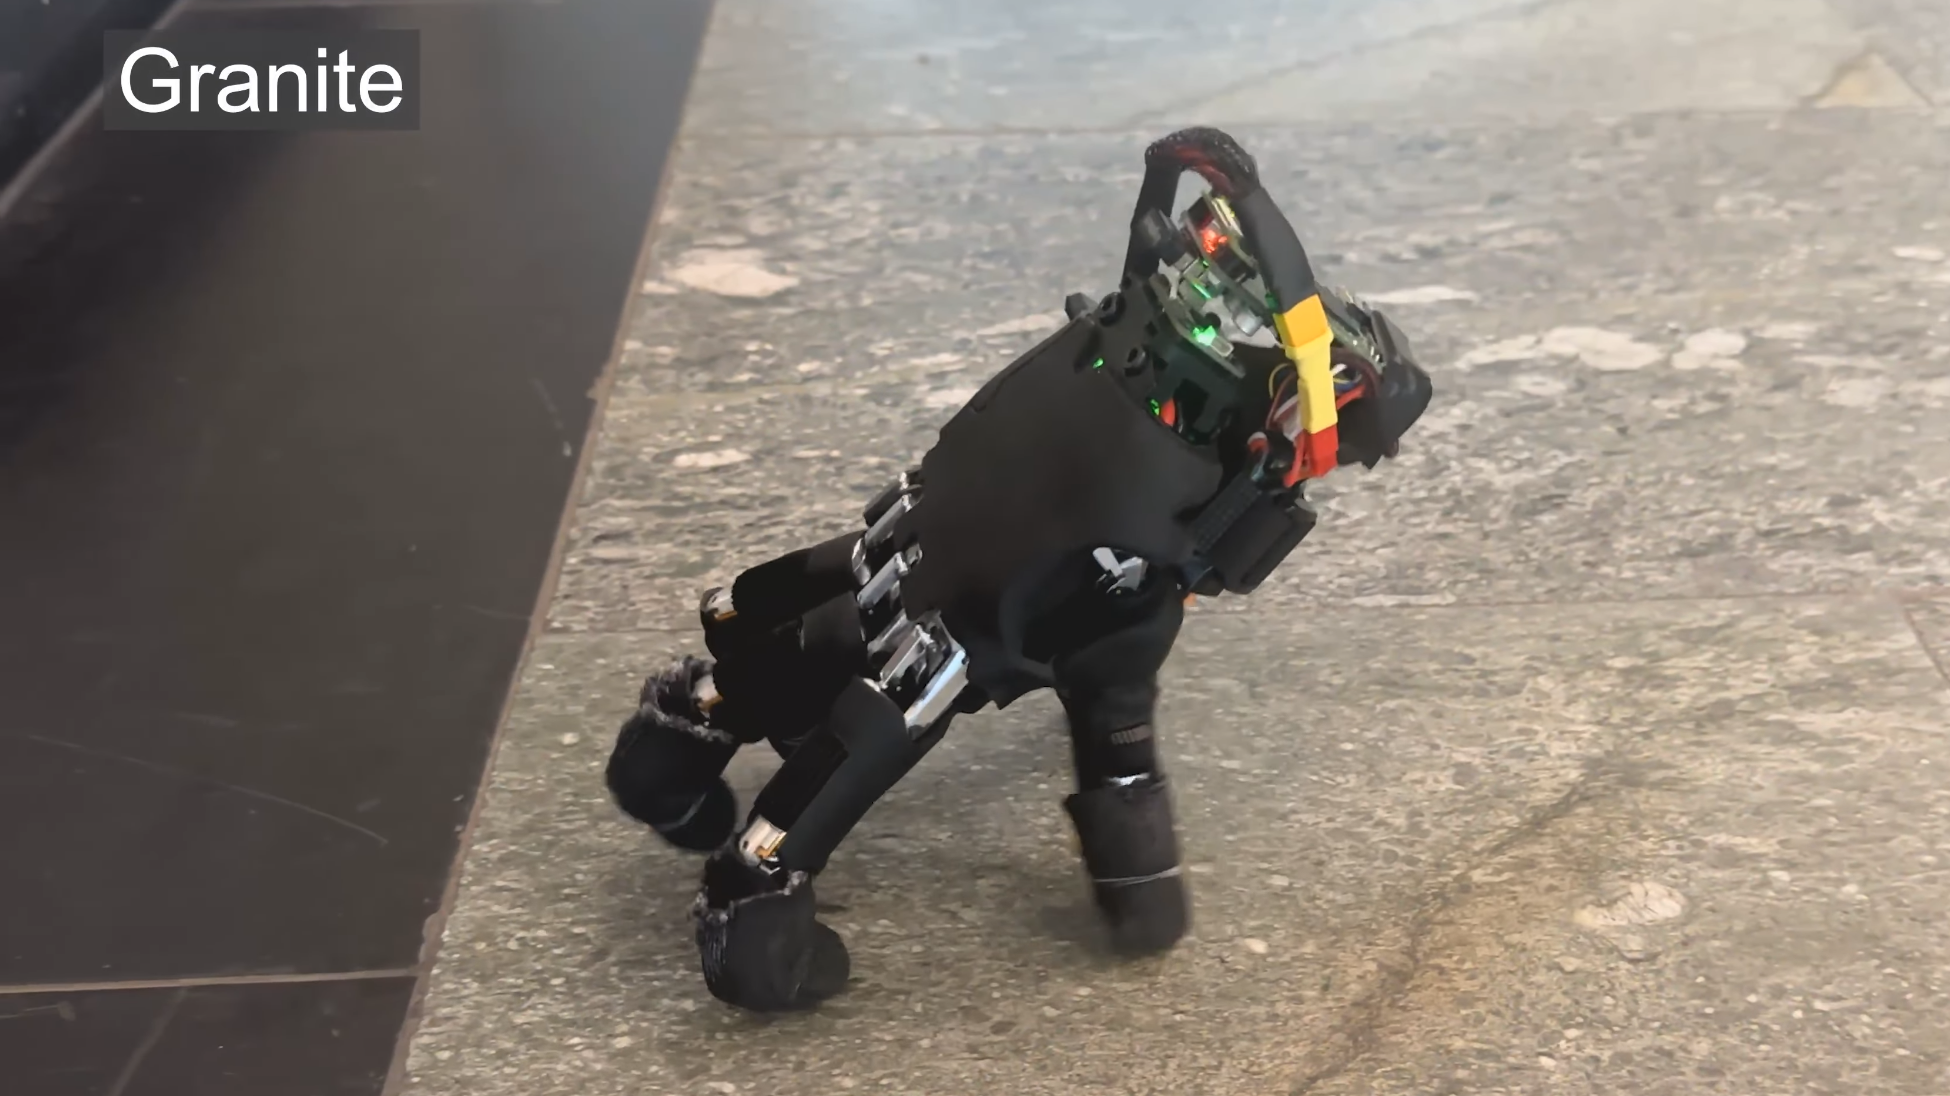
Хоча він, очевидно, не був розроблений для цієї мети, здається особливо випадковим, що ця рука крокуючого робота була випущена саме вчасно до Хелловіну. Розроблена дослідниками ETH Zurich, трохи незграбна рука може використовувати свої пальці як ноги, щоб ходити по землі, штовхати дрібні предмети та працювати з клавіатурою.
Почавши з комерційно доступної руки робота, дослідники оснастили її акумулятором і Raspberry Pi Zero 2 W, а також розробили програмне забезпечення нейронної мережі для керування нею. Рука має двадцять суглобів, по чотири пальці на палець, і нейронна мережа ітеративно передбачає положення наступного суглоба на основі попередніх рухів, положення руки та поточної мети руки. Щоб вивчити мережу, дослідники побудували імітаційну модель, а потім використали її для навчання надійності; це дозволило розвивати більшу швидкість, ніж адаптована модель чотириногого руху.
Руку навчили рухатися по прямій лінії, обертатися, відновлюватися після падінь і натискати клавіші на клавіатурі (оскільки у неї немає камери, вона не може керувати самою клавіатурою). Відновлення падіння вражає: у 21 із 25 тестів він зміг виправитися протягом двадцяти секунд. Через геометрію руки вона при ходьбі зміщується вправо, тому потрібна була постійна корекція. Однак він зміг успішно подолати чотирнадцять різних поверхонь різної нерівності від гумового килимка до гравію та трави. Він навіть міг штовхати легкі предмети до цілі.
Автори передбачають таку автономну руку, яка забезпечить більше свободи для більшого робота, такого як робота-рука: якщо йому потрібно дотягнутися до чогось далі, рука просто від’єднується та йде. Незалежно від того, для чого вони його використовують, такий проект вже доступний хакерам; За ці роки ми бачили чимало проектів роботизованих рук.