


[Jude Robinson]робот Дейзі має незвичайне завдання: скласти буквальний ланцюжок із квітів. Пристрій є його останнім студентським проектом і показує, як система може замінити датчики інтелектуальними механічними обмеженнями. Замість того, щоб інструменти підносилися до кожного ритму, квіти підносилися до інструментів повторюваним і детермінованим способом.
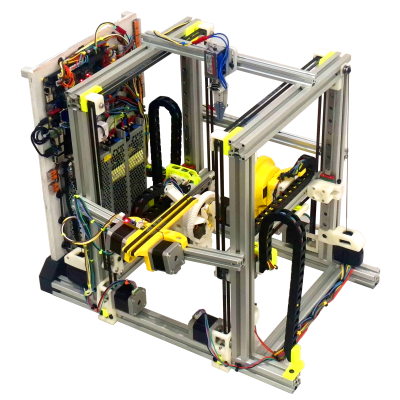 Дейзі в основному дві осі XY із захопленнями, зверненими одна до одної. Між ними проходить конвеєр, який подає ромашки, крім того, лопатка знаходиться вгорі, а біля неї – прядильна колона. Гіпер бере маргаритку, пропускає стебло через його попередній отвір, а потім піднімає нову добавку до леза скальпеля, який робить короткий розріз. Основа з тонкої нитки проходить через новий отвір у новому стеблі і готова для вставлення наступної ромашки. Дві ланки мають альтернативні візерунки, що робить ланцюжок одним ланцюжком за раз.
[Jude] стверджує, що форма та діаметр штока кулачка мають найбільший вплив на надійність, тому обмеження кулачків має вирішальне значення, щоб операції зі скальпелем та нарізанням різьби працювали надійно. В першу чергу це робиться за допомогою V-подібних профілів у захватах, які автоматично центрують стебла різних розмірів. Оболонка навколо леза скальпеля також відіграє важливу роль в обмеженні та підтримці стебел, коли вони обережно проколюються та розрізаються. Налаштування цих елементів було великою частиною роботи системи.
Перегляньте це в дії у відео (вставленому нижче), яке показує, як інтелектуальне механічне проектування може перетворити недетерміновану проблему, наприклад, як вирішити ромашки різних розмірів, на детерміновану за допомогою інтелектуальної механічної конструкції. Та сама концепція працює в усьому, від простого арахісового масла до дуже складних паперових літаків.